자율 주행차를 위한 딥러닝 기반 주행 가능 영역 검출 (2020)
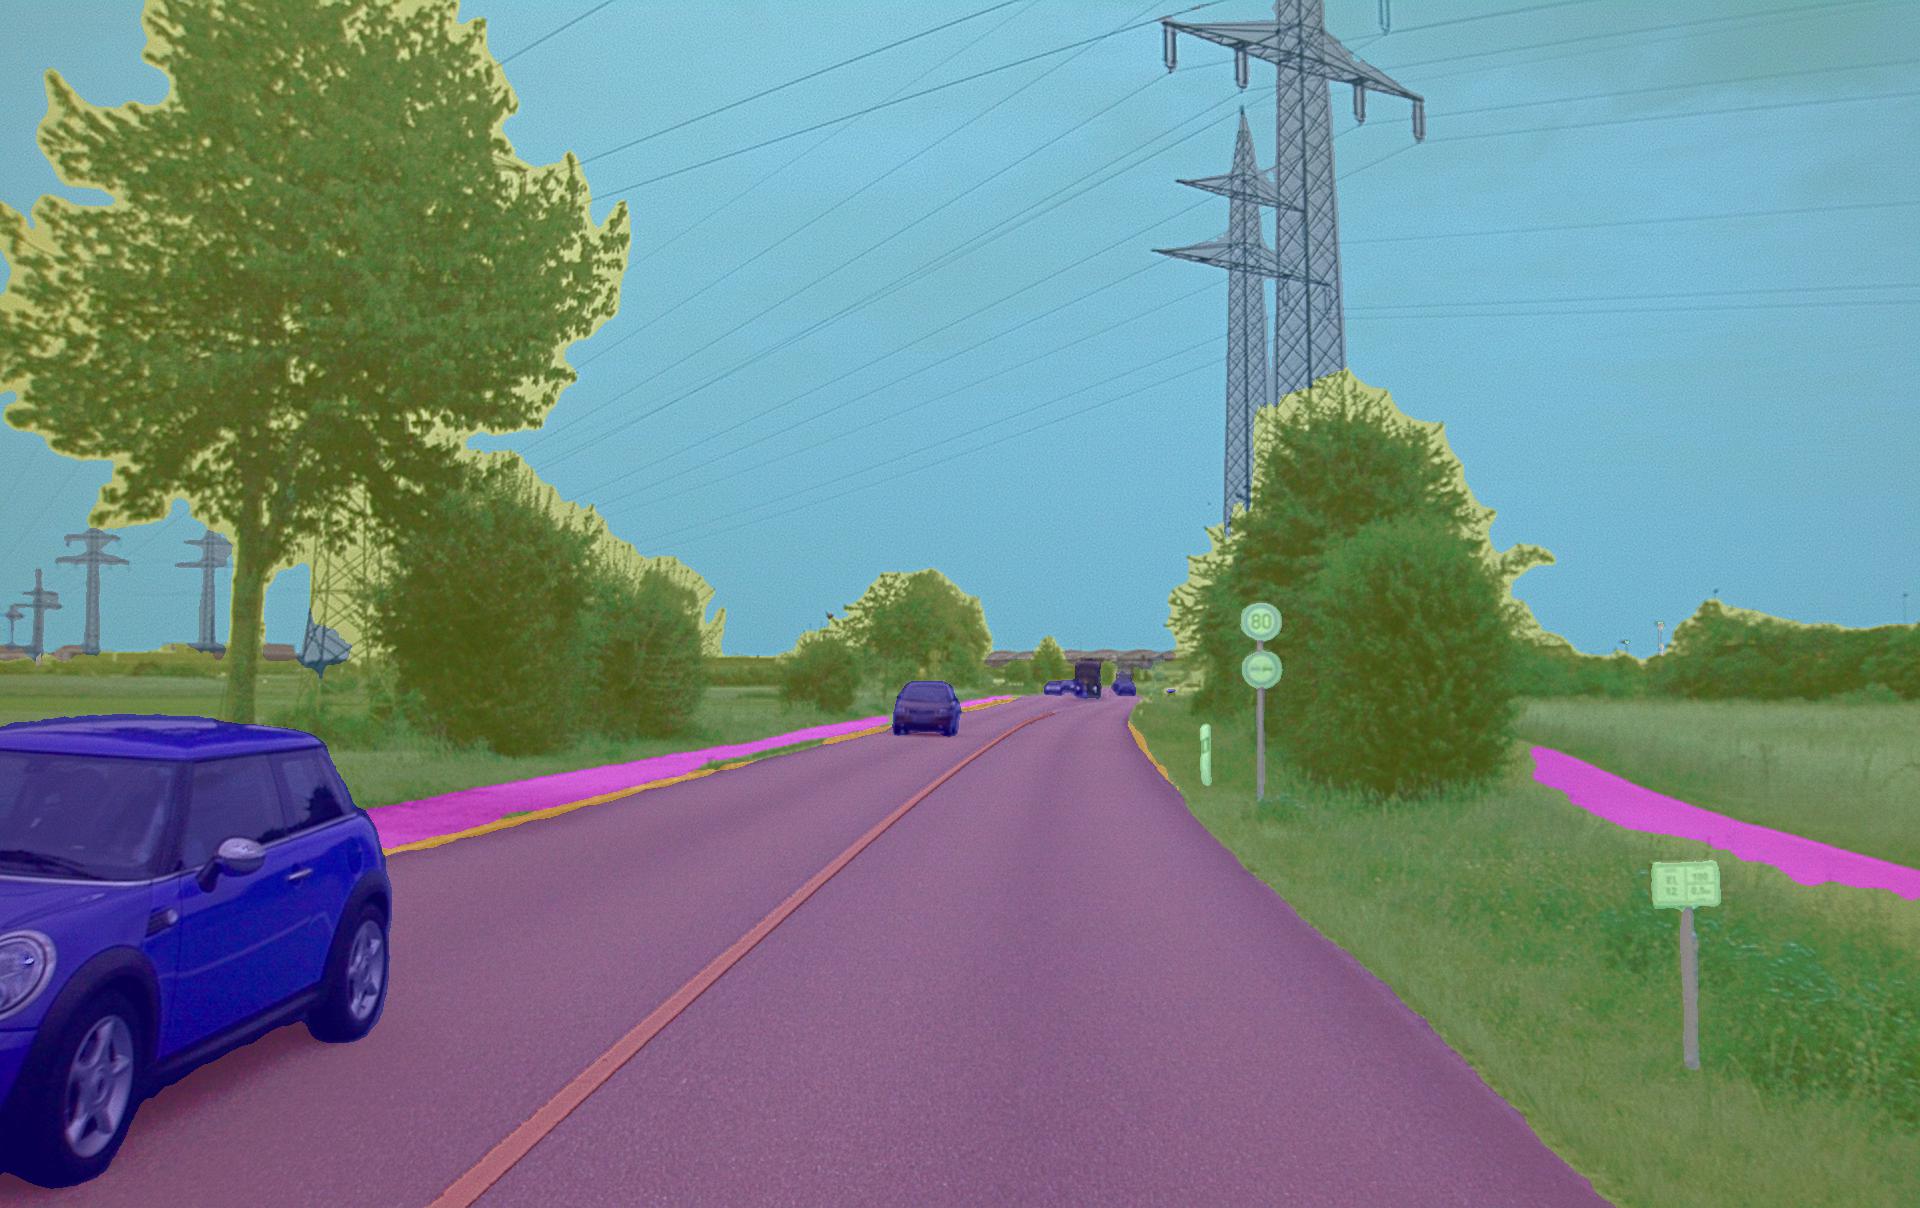
주행 가능한 영역 검출을 위한 실시간 딥러닝 세그멘테이션 모델 개발
Donghwee Yoon, Myeonghee Lee, Juyoul Back, Injung kim
Funded by: Vadas
Handong Global University, School of CSEE
주행 가능한 영역 검출을 위한 실시간 딥러닝 세그멘테이션 모델 개발
Donghwee Yoon, Myeonghee Lee, Juyoul Back, Injung kim
Funded by: Vadas